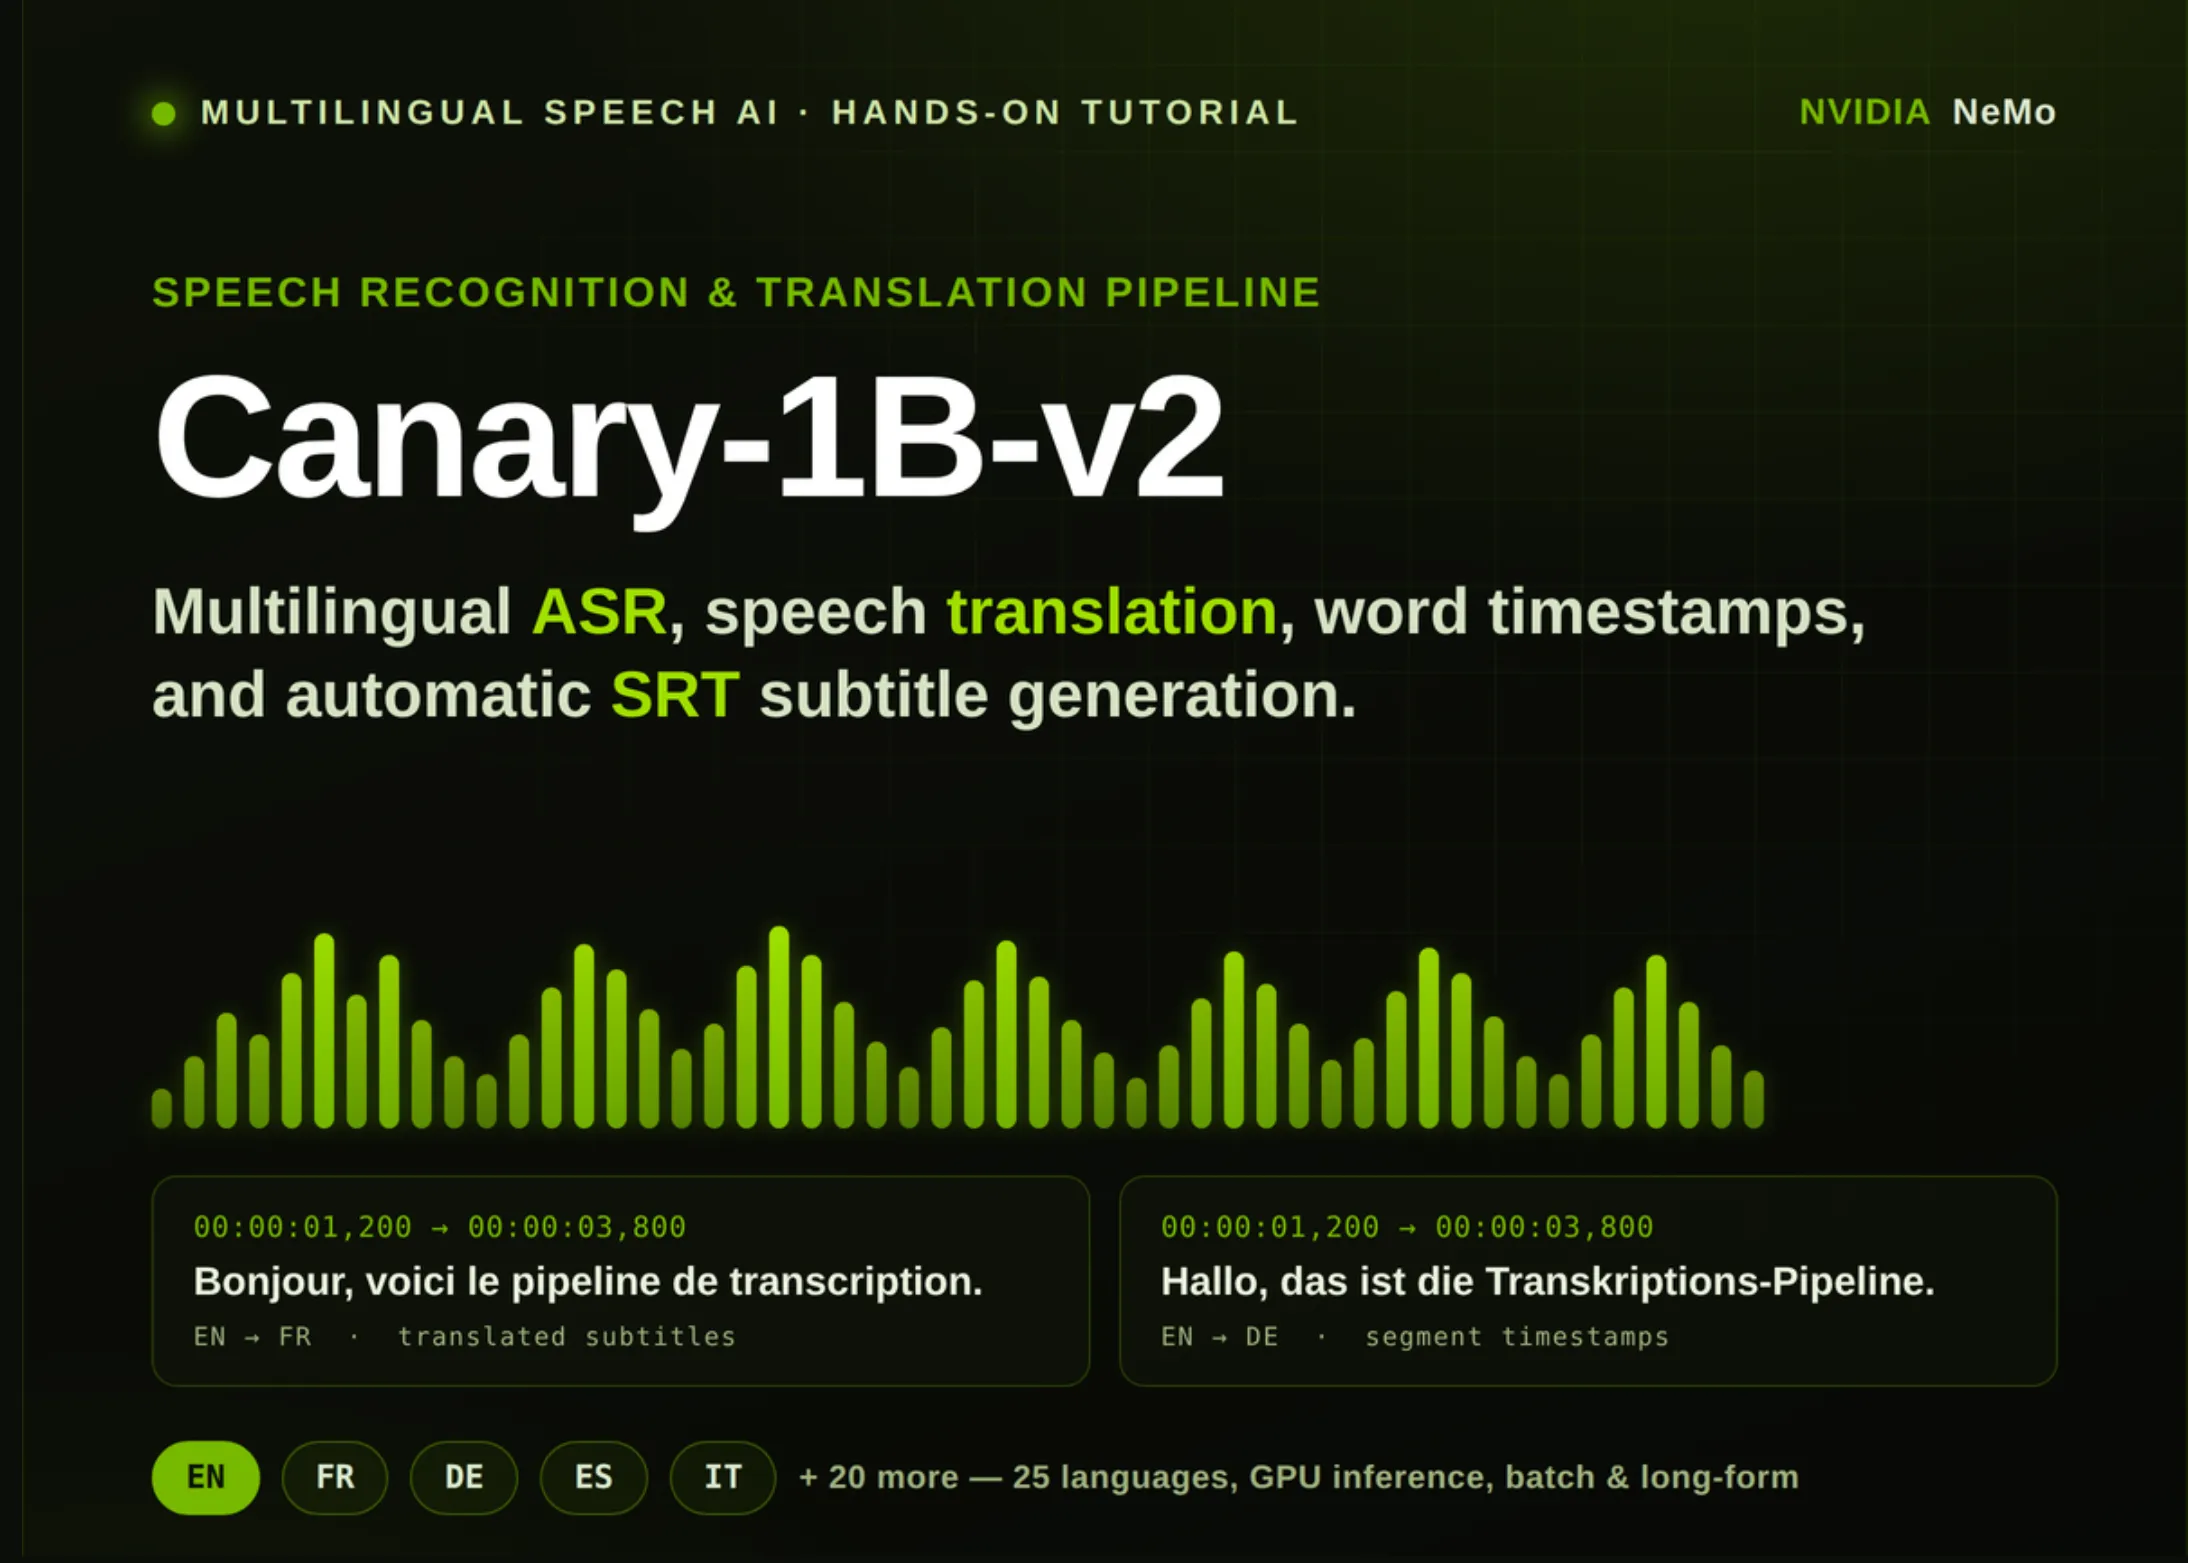
엔비디아 Canary-1B-v2 음성 인식 모델 표지 이미지

엔비디아 Canary-1B-v2로 음성 인식·번역·SRT 자막을 한 번에 — 파이썬 구현 가이드

개요 엔비디아가 공개한 Canary-1B-v2는 1B 파라미터급 음성 모델인데, 영어 음성 인식 한 가지만 하지 않습니다. 영어로 받아 영어로 적기, 영어로 받아 25개 유럽 권역 언어로 옮기기, 단어 단위와 구간 단위 타임스탬프를 동시에 뽑기, 그 타임스탬프 그대로 SRT 자막 파일로 떨궈주기까지 한 모델 안에 다 들어 있습니다. 무거운 ffmpeg 파이프라인이나 별도 번역 API를 끼우지 않고도, NeMo 툴킷 한 줄로 호출이 끝납니다. ...
2026년 6월 24일 · 5 분 · 868 단어 · TechLLM
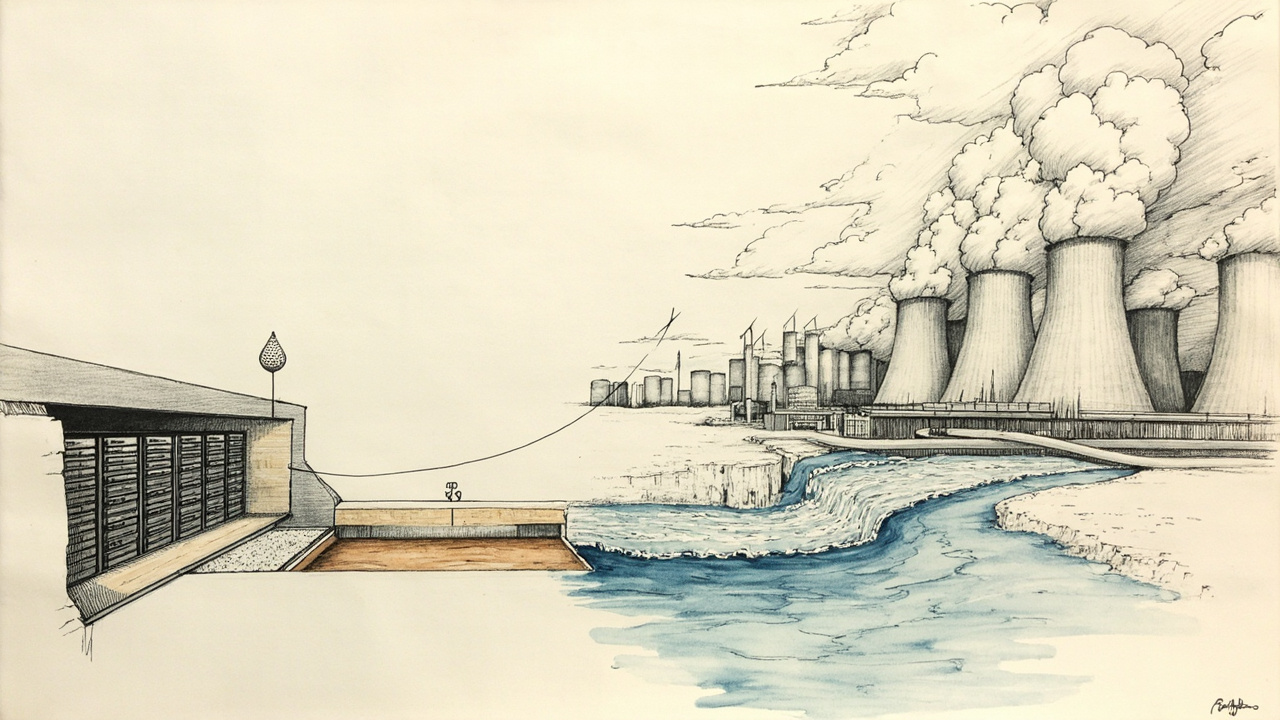
데이터센터와 발전소 사이를 흐르는 물의 흐름

Nvidia 온수 냉각, 데이터센터 물 문제 진짜 해결일까

엔비디아가 데이터센터의 물 소비를 거의 없애는 새 냉각 시스템을 발표했습니다. “사실상 시설 내부의 물 사용량을 0에 가깝게 만든다"는 자신감 있는 말이 따라붙었죠. 그런데 한 발 떨어져서 보면 이야기가 좀 달라집니다. 시설 담장 안만 보면 박수가 나오지만, 담장 밖까지 합치면 그림이 전혀 다릅니다. ...

2026년 6월 23일 · 3 분 · 615 단어 · TechLLM
코드 셀로 깊이맵과 마스크를 합쳐 거리를 재는 공간 추론 에이전트

NVIDIA SpatialClaw — 코드를 행동으로 쓰는 학습 없는 공간 추론 에이전트

개요 엔비디아 리서치가 SpatialClaw를 공개했습니다. 비전·언어 모델이 약한 공간 문제를 풀기 위해 모델을 다시 학습시키는 대신, 모델이 도구를 호출하는 방식을 통째로 바꾼 에이전트입니다. JSON 스키마로 짜인 툴콜 대신 파이썬 코드를 액션으로 쓰게 했더니, 같은 백본으로도 평균 정확도가 눈에 띄게 올라갔습니다. ...

2026년 6월 20일 · 3 분 · 624 단어 · TechLLM
엔비디아 ENPIRE 로봇 자율 학습 시스템 타이틀 이미지

엔비디아 ENPIRE — 코딩 에이전트가 직접 로봇을 가르치는 자율 학습 시스템

로봇 학습 현장은 의외로 사람 손이 많이 갑니다. 보상 함수를 짜고, 실패하면 워크스페이스를 다시 정리하고, 영상 찍어서 라벨링하고, 안 되면 또 코드를 고칩니다. 하루에 시도 한두 번이 한계인 작업도 흔합니다. ...

2026년 6월 18일 · 4 분 · 840 단어 · TechLLM
핸드드로잉 스타일로 로켓 격납고와 GPU 서버랙, 클라우드 연결망을 함께 표현한 그림

SpaceX와 Google의 11만 Nvidia AI 칩 계약, AI 인프라 임대 시장이 열렸다

SpaceX가 Google에 대규모 AI 컴퓨팅 용량을 제공하는 계약을 맺었다는 공시가 나왔습니다. 숫자부터 큽니다. 월 9.2억 달러. 기간은 2026년 10월부터 2029년 6월까지. 제공 대상은 약 11만 개 NVIDIA GPU와 CPU, 메모리 등 관련 구성품입니다. ...

2026년 6월 14일 · 4 분 · 838 단어 · TechLLM
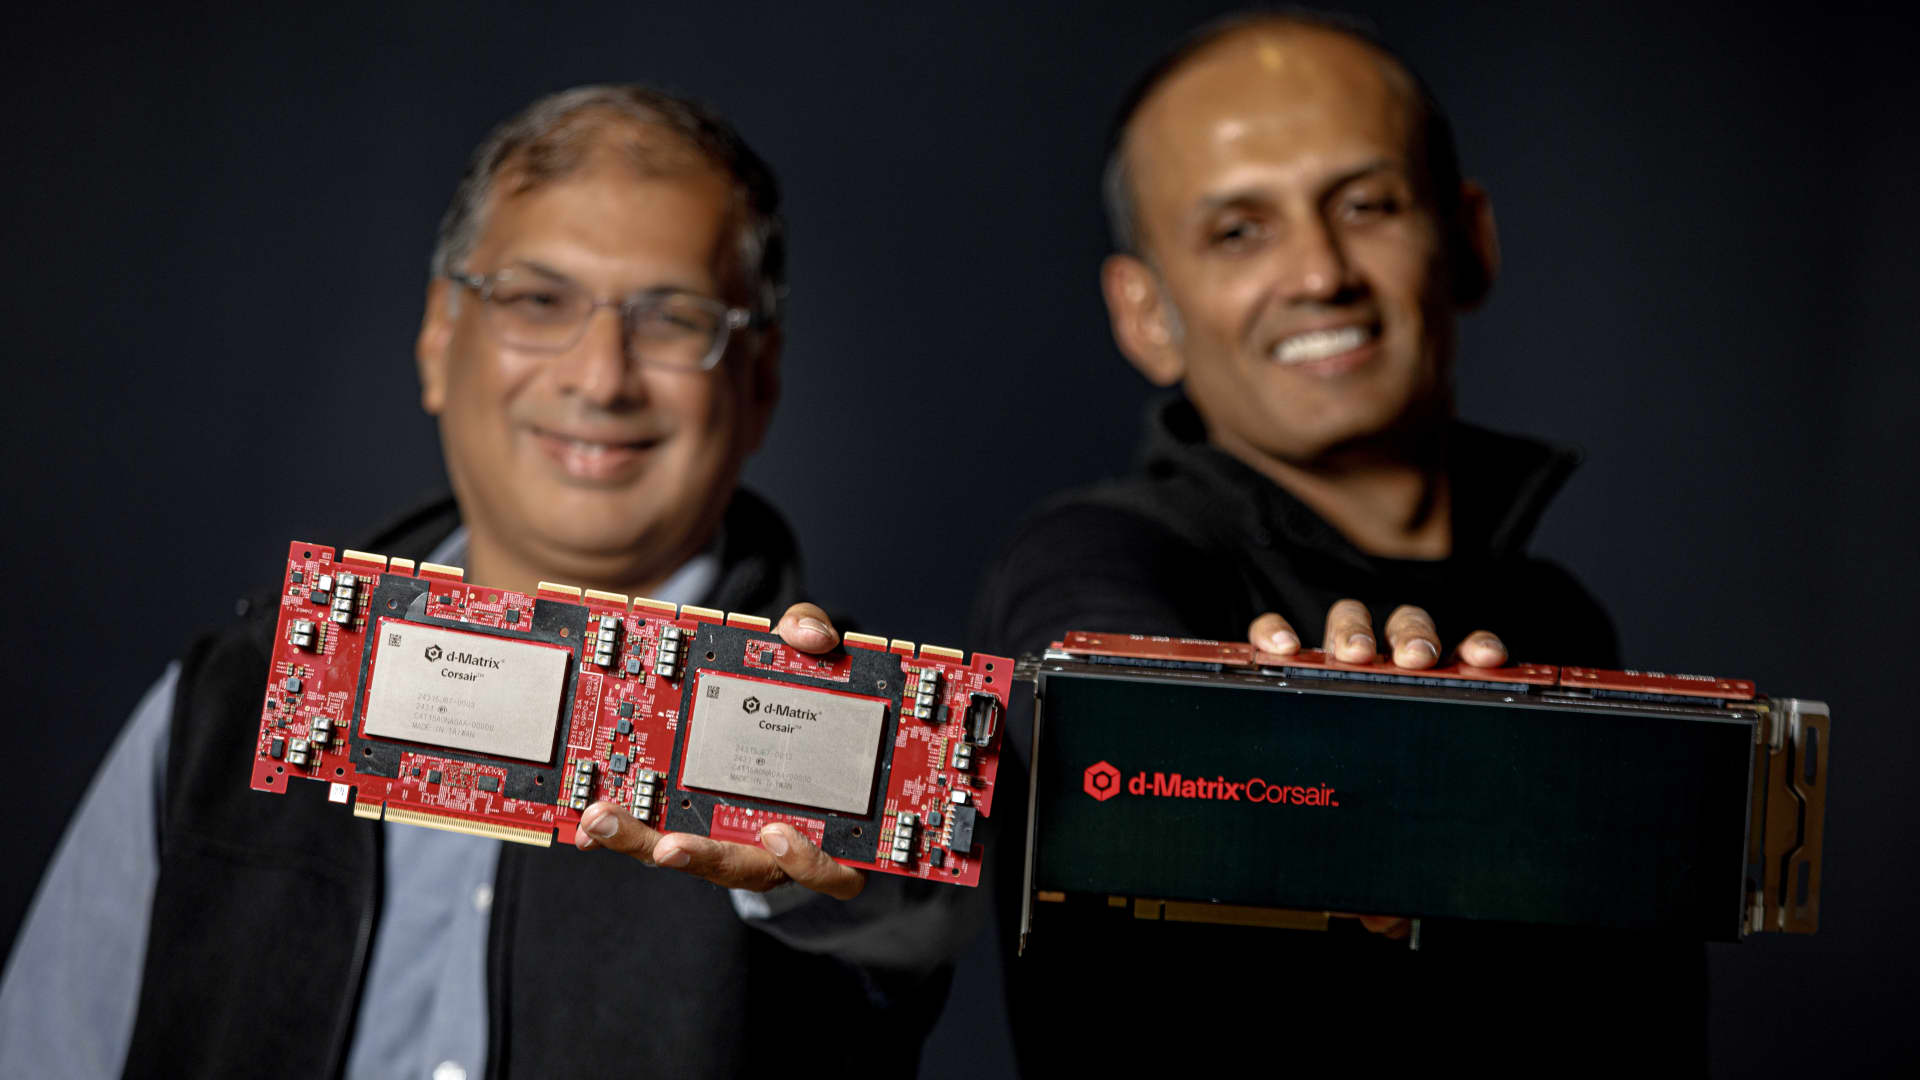
d-Matrix 공동 창업자들이 Corsair 추론 카드를 들고 선 모습

Nvidia 추격자 d-Matrix — Corsair는 GPU보다 10배 빠르다고 말한다

개요 CNBC가 2026년 6월 9일 공개한 단독 영상에서 d-Matrix는 자사 첫 양산 제품 Corsair를 “단일 GPU보다 AI 추론을 10배 빠르게 돌리는 칩"으로 못 박았다. 같은 영상에 나온 CEO 시드 셰스(Sid Sheth)는 Corsair의 차별점이 HBM 같은 외부 DRAM 의존을 끊고 칩 위 SRAM으로 데이터를 처리하는 구조라고 설명했다. DRAM 공급난을 정면으로 우회하면서 데이터 전송에 드는 에너지는 5분의 1 수준으로 떨어진다는 게 회사 주장이다. ...

2026년 6월 10일 · 4 분 · 725 단어 · TechLLM
NVIDIA Cosmos 3 — 물리적 AI를 위한 오픈 옴니모델

NVIDIA Cosmos 3 — 로보틱스·자율주행을 위한 첫 오픈 옴니모델

개요 NVIDIA가 2026년 6월 1일 Cosmos 3를 공개하고 Hugging Face에 올렸다. 물리적 AI(Physical AI)를 위한 세계 기반 모델(World Foundation Model)의 새로운 전환점이다. 핵심은 단일 통합 아키텍처 — 이전 Cosmos 버전들이 각각 다른 모델로 처리하던 세계 생성, 물리 추론, 행동 생성을 하나의 모델 한 번의 포워드 패스로 처리한다. ...

2026년 6월 1일 · 3 분 · 539 단어 · TechLLM
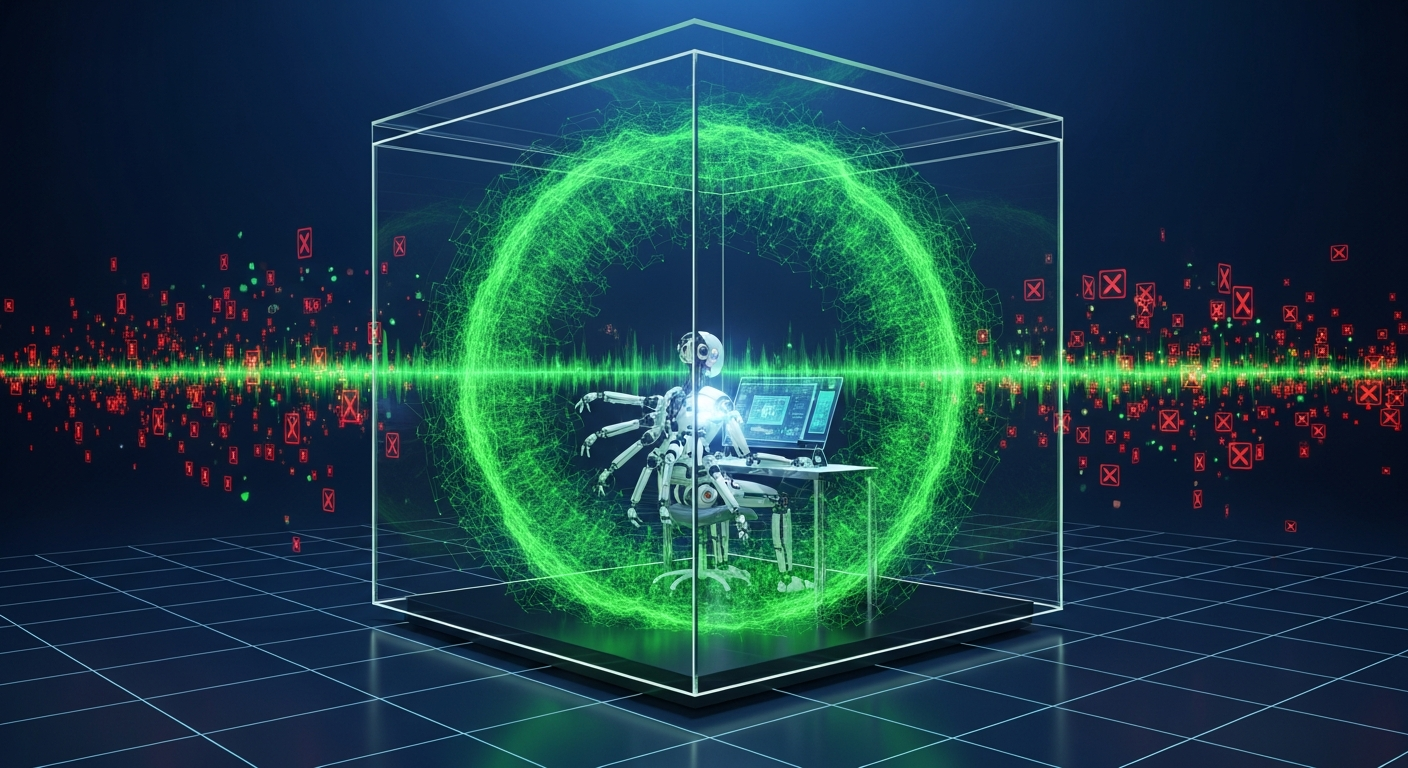
NVIDIA NemoClaw agent sandbox architecture

NVIDIA NemoClaw: AI 에이전트를 격리 샌드박스에서 실행하는 아키텍처

개요 AI 에이전트가 외부 서비스를 호출하고 코드를 실행하고 파일에 접근하는 능력이 커질수록, 그 에이전트가 어디에서 무엇을 할 수 있는지를 제어하는 일이 중요해진다. NVIDIA가 공개한 NemoClaw는 이 문제를 인프라 수준에서 다루는 도구다. AI 에이전트를 OpenShell 샌드박스 안에 격리해 실행하면서 네트워크 출력, 파일시스템 접근, 추론 요청을 모두 게이트웨이를 통해 제어한다. ...

2026년 5월 30일 · 3 분 · 524 단어 · TechLLM
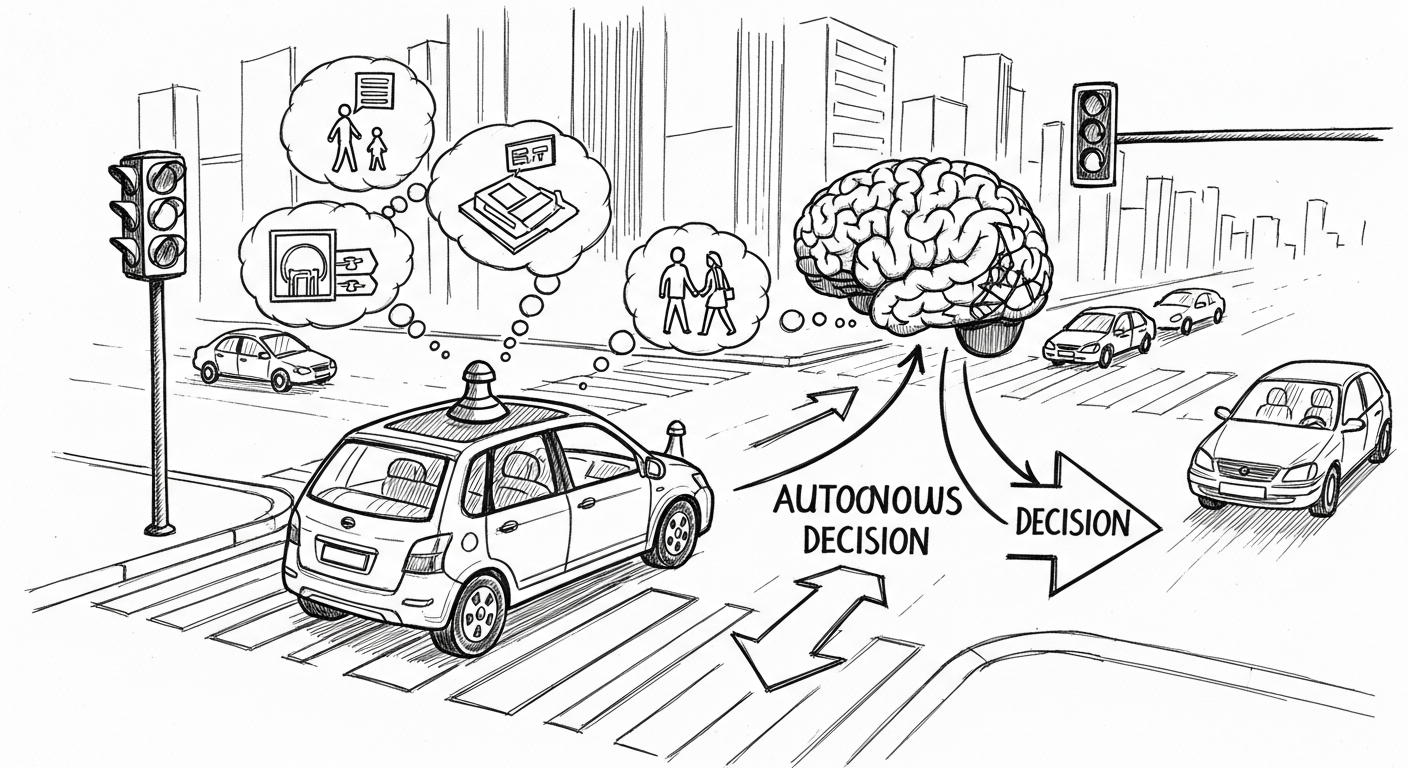
자율주행차가 복잡한 도로 상황을 추론하며 주행하는 핸드드로잉 스타일 일러스트

NVIDIA Alpamayo 1.5 — 추론하는 자율주행차를 만드는 오픈 플랫폼

개요 NVIDIA가 추론 기반 자율주행차(Reasoning AV) 개발 플랫폼 Alpamayo를 대폭 확장했다. 핵심은 세 가지다. 10B 파라미터 Alpamayo 1.5 모델, 지리적으로 다양한 PhysicalAI-AV 데이터셋, 900개 이상의 시나리오를 지원하는 AlpaSim 시뮬레이터. 2026년 CES에서 첫 공개된 Alpamayo 1이 100,000회 이상 다운로드된 이후, 커뮤니티 피드백을 반영한 전면 업그레이드다. ...

2026년 5월 27일 · 3 분 · 527 단어 · TechLLM