개요
학부 3학년 프로젝트에서 시작된 모델이 CVPR 2026에 올라갔습니다. 맨체스터대 컴퓨터과학과 알렉산드루 브라테아누가 만든 MultiNeX는 어두컴컴한 사진을 다시 살리는 저조도 이미지 보정(LLIE) 모델입니다. 흥미로운 점은 크기입니다. 가장 작은 nano 버전은 파라미터가 0.7K, 표준 버전도 45K에 불과합니다. 그런데 같은 체급의 PairLIE(330K), ZeroDCE(80K)보다 결과가 더 좋습니다.
핵심 요약
- 맨체스터대 학부생 알렉산드루 브라테아누가 3학년 연구과제로 시작한 모델이 CVPR 2026에 채택되었습니다
- nano 버전 0.7K 파라미터, 라이트 버전 45K 파라미터 — PairLIE(330K)·ZeroDCE(80K)보다 한참 가볍습니다
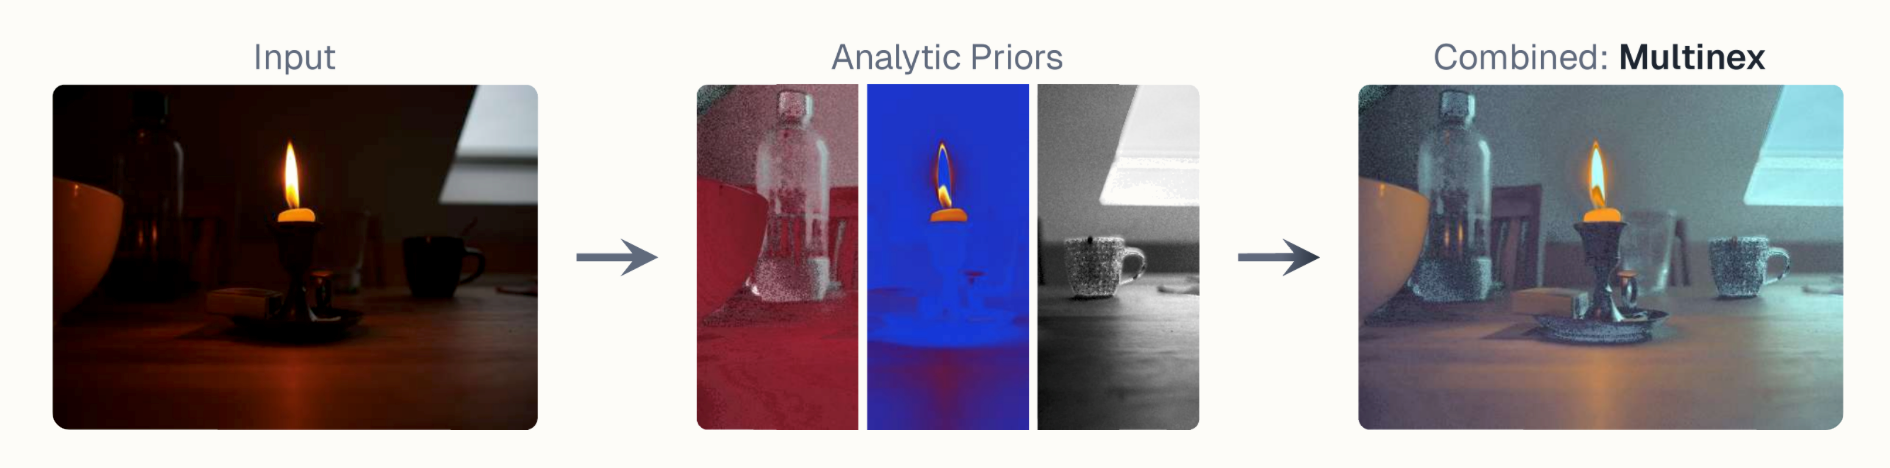
- 고전 색채이론(Retinex)을 신경망으로 다시 풀어, 이미지를 조명(illumination)과 반사(reflectance)로 분해해 학습합니다
- 작은 네트워크가 “재구성"이 아닌 “보정"에만 집중하도록 문제를 다시 짠 점이 핵심입니다
- 자율주행·보안카메라·드론처럼 실시간성과 전력 효율이 같이 필요한 분야에 바로 쓸 수 있는 설계입니다
왜 LLIE를 다시 풀어야 했나
야간 거리, 어두운 실내, 역광 — 카메라가 가장 약한 순간입니다. 빛이 부족하면 색이 무너지고, 디테일이 사라지고, 노이즈가 올라옵니다. 최근 몇 년 사이 저조도 보정 모델은 인상적인 결과를 내고 있지만, 대부분 거대한 트랜스포머나 무거운 U-Net 기반입니다. 모델이 크면 결과는 좋아도 실시간 처리가 어렵고, 엣지 디바이스에는 들어가지도 못합니다.
문제는 결국 효율입니다. 더 작은 모델로, 더 빠르게, 비슷한 수준의 화질을 만들 수 있을까. 이 질문이 MultiNeX의 출발점이었습니다.
Retinex를 다시 꺼낸 이유
연구팀이 택한 길은 의외로 “고전 회귀"입니다. Retinex 이론은 인간의 색지각을 설명하기 위해 1970년대 에드윈 랜드가 제안한 개념으로, 우리가 보는 이미지를 두 가지 성분으로 나눠서 봅니다.
- Illumination — 장면에 비치는 빛
- Reflectance — 사물 표면의 본래 색
어두운 사진은 조명 성분이 망가져 반사 성분까지 같이 무너진 상태입니다. Retinex는 둘을 따로 떼어내 조명만 보정하면 원래의 색과 구조를 더 잘 복원할 수 있다는 아이디어를 줍니다. MultiNeX는 이 고전적 분해를 현대 신경망에 다시 박아 넣었습니다. 그것도 아주 가벼운 형태로.
브라테아누는 인터뷰에서 이렇게 정리했습니다.
“더 나은 문제 정의가 더 효율적인 모델을 만든다고 믿었습니다. 고전 색채이론과 Retinex 원리에 빛과 색의 다중 기술(multiple descriptions of light and colour)을 결합하면, 작은 네트워크가 자신의 제한된 용량을 ‘보정 그 자체’에 집중할 수 있습니다.”
0.7K 파라미터가 만들어내는 차이
숫자로 보면 체급 차이가 분명합니다.
| 모델 | 파라미터 수 | 비고 |
|---|---|---|
| PairLIE | 330,000 | 기존 lightweight LLIE |
| ZeroDCE | 80,000 | 잘 알려진 경량 베이스라인 |
| MultiNeX (lite) | 45,000 | 표준 버전 |
| MultiNeX (nano) | 700 | 초경량 버전 |
nano 버전은 ZeroDCE보다 약 100배, PairLIE보다 약 470배 작습니다. 그런데 같은 벤치마크에서 더 나은 성능을 냅니다. 모바일·임베디드 SoC에서도 어렵지 않게 돌릴 수 있는 수준입니다.
무엇을 잘 하고, 무엇이 아직 어려운가
논문에서 강조하는 강점은 세 가지입니다. 조명 보정, 디테일 복원, 색 충실도. 그것도 실시간 비용으로 해냅니다.
대신 한계도 명확합니다.
- 강한 스펙트럼 왜곡이 있는 장면(특정 파장이 무너진 조명)
- 렌즈 플레어가 심한 야경
- 인공조명과 자연광이 섞인 복합 조명
이런 케이스에는 아직 약합니다. 연구팀은 이걸 풀기 위해 톤매핑·곱셈형 잔차(multiplicative residuals) 같은 대안 정식화, 그리고 같은 원리를 intrinsic image decomposition, 색 항상성(color constancy), 수중 영상 보정, 안개 제거 같은 인접 분야로 확장하는 작업을 이어가고 있습니다.
자율 시스템과 “어둠 속에서 보는 능력”
지도교수 팅팅 무(Tingting Mu) 부교수의 말이 인상적입니다.
“저조도 이미지 보정은 차세대 AI의 기반인 월드 모델링(world modelling)에 필수적입니다. 표준적인 시각 가정이 깨지는 실제 환경에서, 안정적이고 예측 가능한 표현을 만들 수 있어야 합니다.”
다시 말해, 자율주행차·드론·로봇이 밤에도 똑같이 “보고 판단"하려면, 어둠 속에서 안정된 영상을 뽑아내는 단계가 먼저입니다. 그리고 그 단계는 가능한 한 적은 전력으로 끝내야 합니다. MultiNeX가 가는 방향은 정확히 그 지점입니다.
실무자가 볼 핵심 포인트
- 엣지·온디바이스에 들어갈 수 있다 — 45K·0.7K급이면 모바일 NPU·MCU도 부담이 거의 없습니다. 카메라 ISP 단에 LLIE를 박는 그림이 현실적으로 가능합니다.
- 문제를 다시 정의하면 모델은 작아진다 — “재구성"이 아니라 “보정"으로 범위를 좁히고, Retinex로 사전지식을 주입한 게 핵심입니다. 큰 모델로 통째로 풀려는 습관을 한 번 되짚어 볼 만합니다.
- CV 보정 → 인접 분야 이식 가능성 — 색 항상성, 수중 영상, 안개 제거처럼 “조명/매질이 왜곡하는 영상” 문제군 전체로 확장 시도가 진행 중입니다. LLIE 하나만 보지 말고 그 다음 응용까지 같이 봐 두면 좋습니다.
- 고전 이론 + 신경망 조합 — 모든 걸 데이터로 푸는 대신, 검증된 분석적 prior를 신경망에 결합하면 같은 파라미터로 더 좋은 결과가 나옵니다. 비전 외 분야에도 시사점이 큽니다.
- 학부 연구의 가능성 — 코드 한 줄을 처음 짤 때부터 CVPR을 노릴 필요는 없지만, 잘 정의된 문제와 좋은 지도교수 한 명이 있으면 학부생도 SOTA 모델을 낼 수 있다는 사례입니다.
원문 출처
- 제목: Multinex: An ultra lightweight AI model advancing low light image enhancement
- 발표: IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR) 2026
- 저자: Alexandru Brateanu, Dr Tingting Mu (The University of Manchester)
- 원문: https://www.technology.org/2026/06/14/multinex-an-ultra-lightweight-ai-model-advancing-low-light-image-enhancement/
- 출처 다이어그램: University of Manchester / Tingting Mu